迷你世界机械臂怎么伸长
想让迷你世界里的机械臂伸长,核心操作是打开机械臂的编辑界面,把“伸长”这一动作绑定到某个触发条件上,再用星能信号去激活它。机械臂本身并不是靠手动拖拽变长的部件,它需要在机械车间里组装完成后,通过电路逻辑控制伸缩段向外推出。具体做法是:手持扳手对准已放置的机械臂右键,进入动作设置面板,在动作列表里找到伸缩相关的选项,把“伸出”设为默认响应,然后给机械臂接上星能线或星能块,通电瞬间伸缩臂就会朝朝向方向顶出一段距离。这个距离由机械臂的型号和内部伸缩段数量决定,普通机械臂伸出长度有限,想要更长就得用多个机械臂串联或者选用伸缩行程更大的种类。
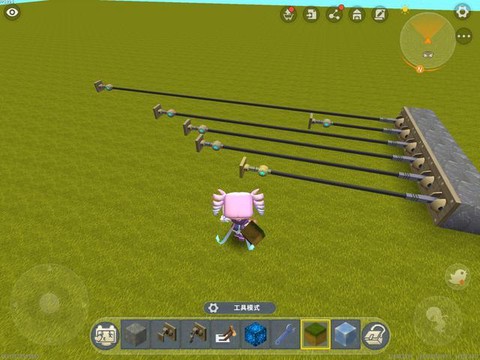
串联机械臂是延长伸展距离最实用的办法。把两个机械臂首尾相接摆放,让第一个机械臂的伸缩端顶着第二个机械臂的底座,两个都设置成通电伸出。第一个先推出一段,第二个再从前者的端头继续往外推,总长度就是两段行程叠加。串联时要注意方向一致,后一个机械臂的朝向必须和前一个的伸出方向相同,否则会互相顶住卡死。接线也有讲究,两个机械臂可以共用一路星能信号,同时通电同时伸出,动作更整齐;也可以分开控制,用星能按钮或压力板分别触发,实现分段伸出,适合做可调节长度的推杆或吊桥结构。串联数量不宜过多,一般两到三个就能满足大多数场景,再多会让结构变重、动作变慢,还容易因为受力不均而卡住。
除了串联,还可以借助滑动方块和机械臂配合来获得更长的直线行程。把机械臂固定在滑动方块的移动端上,机械臂负责短距离顶出,滑动方块负责整体平移,两者叠加就能覆盖更长的距离。这种组合常见于自动门、伸缩平台和活塞式陷阱。操作时先让滑动方块沿直线轨道滑动,再把机械臂装在滑块上,通电顺序建议先启动滑动方块到位,再让机械臂伸出,回收时顺序反过来,先缩回机械臂再让滑块退回,避免机械臂顶到墙体或方块造成卡顿。轨道长度决定了整体行程上限,机械臂只是在这段行程末端补上一截,所以规划时先把轨道铺够,再考虑机械臂补多少。
星能信号的接法直接决定机械臂能不能顺利伸长。机械臂需要持续通电才会保持伸出状态,断电就自动缩回,所以不能用脉冲式的一次性信号去驱动,除非配合锁存电路。常见做法是用星能块贴着机械臂的星能接口,或者用星能线从星能产生器一路引过来。如果机械臂装在移动的机械结构上,星能线不好固定,可以用星能块随结构一起移动,或者用发射器配合星能信号远程触发。多个机械臂共用一个信号源时,要确保线路没有断点,星能线拐弯处用星能线连接器过渡,否则信号传不到末端,会出现有的机械臂伸出、有的不动的情况。调试时可以先单独给每个机械臂通电确认动作正常,再接入整体电路。
实际搭建时还有几个细节值得留意。机械臂的朝向在放置时就确定了,伸长方向就是它正面所指的方向,装反了只能拆掉重放,所以摆放前先看清箭头或朝向提示。伸缩端前方要留出足够空间,至少留出比预计伸出长度多一格的余量,否则机械臂顶到方块会停住甚至卡死。串联机械臂之间要留一点间隙,不要贴得太紧,给伸缩段留出活动余地。如果机械臂伸出后需要承重,比如托举方块或推动物体,尽量让受力方向正对伸缩轴,侧向受力容易让伸缩段变形卡住。掌握这些要点后,机械臂的伸长就不再是难题,串联加星能控制的组合足以应付大多数机关和自动化需求。
以上就是麦芽手游网为你带来的"迷你世界机械臂怎么伸长",更多有趣好玩的热门资讯攻略,请持续关注麦芽手游网!